Microduck

拥有一只属于你的小鸭子

Microduck 是一台 25 cm、800 g 的双足机器人。它的每一个动作都来自你训练的策略,连叫声都由它自己的芯片序列号生成——同型号的两台,不是同一台。上手路径、训练配方与官方文档中译都在这里。

25cm
身高
800g
重量
15
舵机
50Hz
控制循环
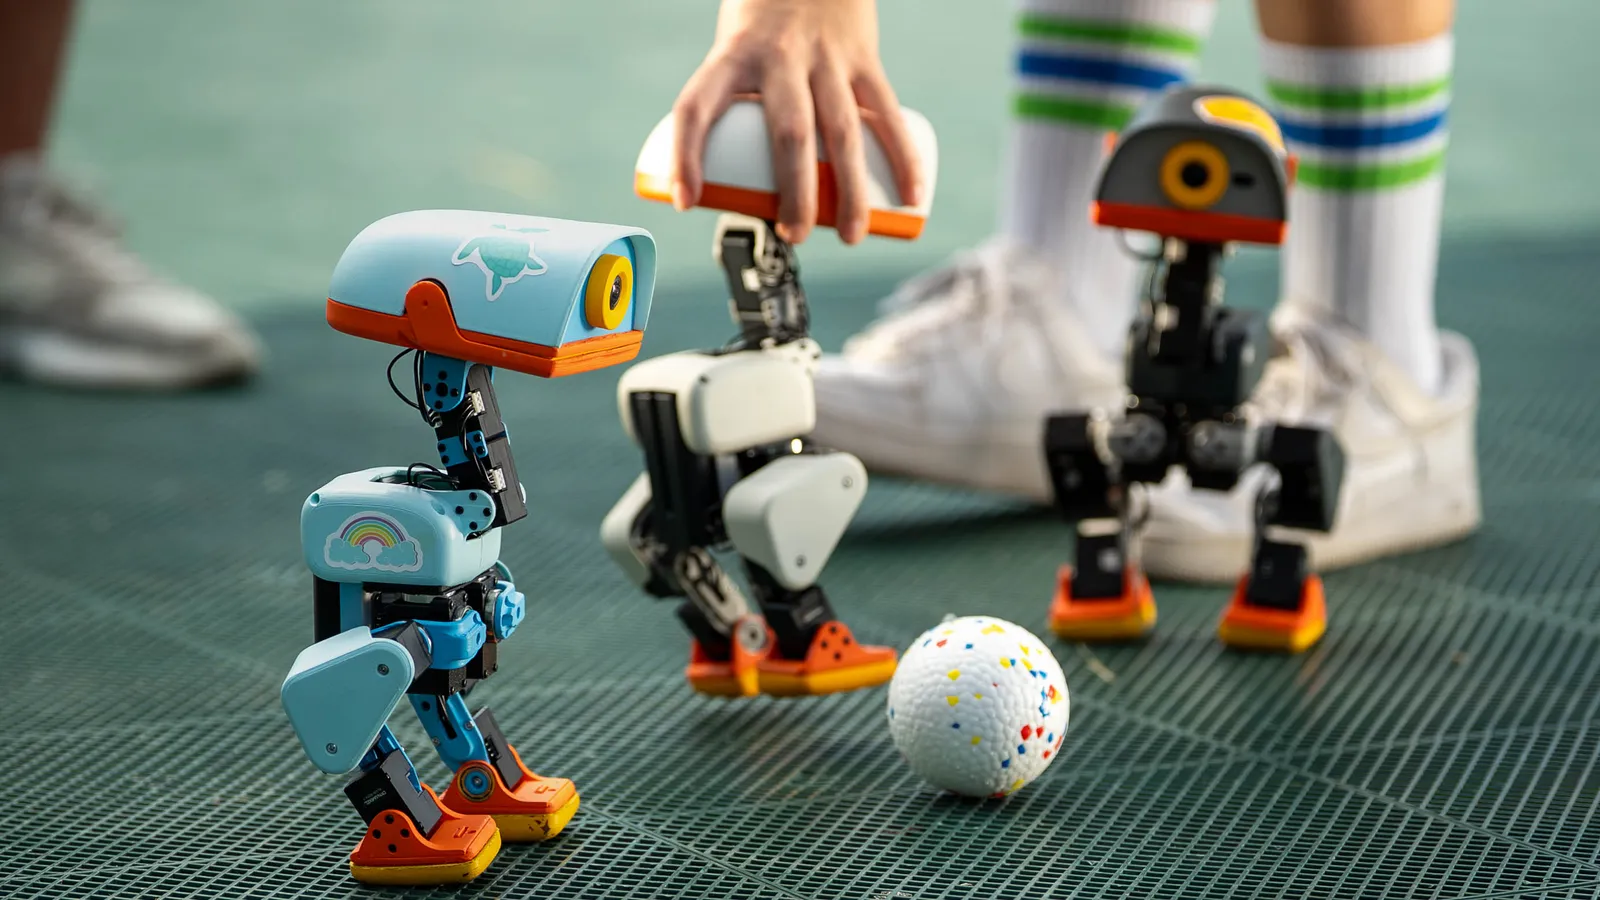
三台 Microduck 双足机器人站在绿色场地上
照片:Pollen Robotics 官方媒体素材 · 媒体资料包

Start here

你在哪一步

  1. 01

    还没买

    这到底是个什么东西?值不值得买?

  2. 02

    刚拿到

    怎么让它动起来?为什么按了没反应?

  3. 03

    在改、想训练

    命令在哪?策略怎么训?

Ecosystem

生态精选

官方栈、仿真训练、策略技能、Agent 工具与复刻资料。标注「仅仿真」的条目尚未在真机验证。

官方资源

名称说明备注
microduck机上软件:robotd 50 Hz 控制、mediad、padd、官方策略与 robotctl policy 通道。—
microduck_rl基于 mjlab(MuJoCo Warp)的 PPO 训练环境,含 BAM 舵机模型与域随机化,需 CUDA。—
microduck-policies十个官方 ONNX 策略独立仓库,schema-2 manifest;velstand 为默认行走。—
浏览器沙盒官方在线仿真:WebAssembly MuJoCo + onnxruntime-web,真策略 50 Hz,支持手柄与 roller。—
Policy Playground按真机方式读取 Hub 上 microduck- 策略,一键安装到鸭子(同 robotctl policy add)。—
Microduck Console官方托管控制台:经 WebRTC 与 Hugging Face 登录,驱动不在本网的鸭子。—

仿真与训练

名称说明备注
Isaac Lab 移植Isaac Lab 扩展:资产、BAM/间隙舵机与行走/踢球/跑酷任务。仅仿真。仅仿真
microduck-rl-on-thor官方训练栈跑在 aarch64 CUDA(Thor / DGX Spark / Jetson),中英文踩坑记录。—
一键训练工具包两脚本把裸 Linux 机带到可用步态与导出 ONNX;约 4 小时(RTX 5060 Ti)。中文。仅仿真。仅仿真
Microduck School托管 Space:用自然语言设课,看鸭子失败、重试、进步与分数变化。—
Wicroduck整环塞进 URL:浏览器内 WASM MuJoCo 跑真 MJCF,无 Python / 后端。仅仿真。仅仿真
duckbench物理基准:MuJoCo + 官方策略的 HTTP / WASM / MCP 测量台,数字可追溯。—

策略与技能

名称说明备注
microduck-happy-hop短距双脚跳;首批在真机跑通的社区策略之一(依赖单步动作延迟契约)。—
TorchRL microduck-skills一个任务条件循环策略覆盖站立、四向走与转向;56 评估回合全撑满。仅仿真。仅仿真
microduck-running跑步策略:名义约 1.65 m/s,抗推与质心扰动;作者称可作真机候选。仅仿真。仅仿真
rough-walk恶劣地形微调行走:地砖、小台阶、瓦砾与斜坡,跌倒约减半。仅仿真。仅仿真
Hub 策略检索社区步态与手势的长尾,直接在 Hugging Face 上搜 microduck。—
golden vectors官方策略的观测-动作对基准集,用于核对独立推理器数值一致性。—

Agent 与 MCP

名称说明备注
microduck-mcp按真机 robotd 架构建模的 MCP:mock / MuJoCo / Unix socket / SSH,含安全层。—
quackdAgent CLI:自然语言目标,多模型编排技能;支持 .duck 任务与 MCP。目前多为仿真。—
microduck-cli对人与 Agent 同一套动词:经 robotd JSON-RPC,每条命令可 --json。—
Oh My Duck语音、感知与可训练技能的智能体系统;办公室导航仿真已过独立校验。仅仿真。仅仿真

社区站点

名称说明备注
MicroduckHub社区策略浏览器:官方行为与 Hub 重训一览,模型通道就绪后规划一键部署。—
uDuck Registry独立社区策略描述目录,含契约规格与验证状态。—
WhatDuck复刻学习站:手册、课程与官方代码/硬件精读,中文。—

硬件与复刻

名称说明备注
OpenMicroDuck独立逆向与文档:结构与软件栈梳理;明确硬件本身未开源。中英。—
构建教程树莓派 Zero 2 W 端到端小双足:布线、镜像、打印件与 ONNX 部署。中文。—
Fanduck已完成复刻:从采购到装配的照片与视频,含 BOM、板卡与姿态工作台。中文。—
3D 装配指南十五个模块逐步装配、舵机 ID 与打印清单;拟合参考,非逐件真机核验。—

上手、训练,以及围绕 Microduck 的一切

前往 GitHub

Microduck 常见问题

规格、上手路径、训练资料,以及与本站其他产品的关系

Microduck 是什么?

Microduck 是 Pollen Robotics 推出的约 25 cm、800 g 开源双足机器人,约 15 个舵机、50 Hz 控制循环。动作来自你训练的策略,叫声由芯片序列号生成。

从哪里开始上手?

还没买可先看「Microduck 是什么」与硬件选型;刚到手看从零上手;要改策略则看命令速查与训练部署。

训练资料在哪里?

训练与部署栏目覆盖 roller、跌倒恢复、GroundPick 等任务;命令速查含 robotctl 等常用命令。社区仿真、策略与 Agent 工具见本页「生态精选」。

和本站其他产品是什么关系?

本页是 AI新生产力 站点上的 Microduck 上手入口,开源硬件与文档独立于千问办公、Qoder 等企业采购通道。